Fachmann/Sectores/Robótica
Sector / Robótica

Compartir el espacio con el robot
sin resignar ciclo ni seguridad.

ISO 10218-2ISO 13849-1ISO 13855IEC 61496ISO 14119ISO/TS 19837

Un robot industrial ya no trabaja solo detrás de un cerco. Comparte el puesto con un operador que carga piezas, convive con técnicos que entran a programarlo y, cada vez más, se instala sin cerramiento como aplicación colaborativa. Cada una de esas situaciones tiene un riesgo distinto y una forma distinta de resolverlo. Fachmann integra detección de presencia, enclavamientos y lógica de seguridad en un mismo interlocutor técnico, alineado a ISO 10218-2 e ISO 13849-1, tanto para el integrador que diseña la celda como para la planta que la opera.

Aplicaciones típicas

Aplicaciones
en Robótica.

Aplicaciones colaborativas · Estaciones de carga · Programación y mantenimiento

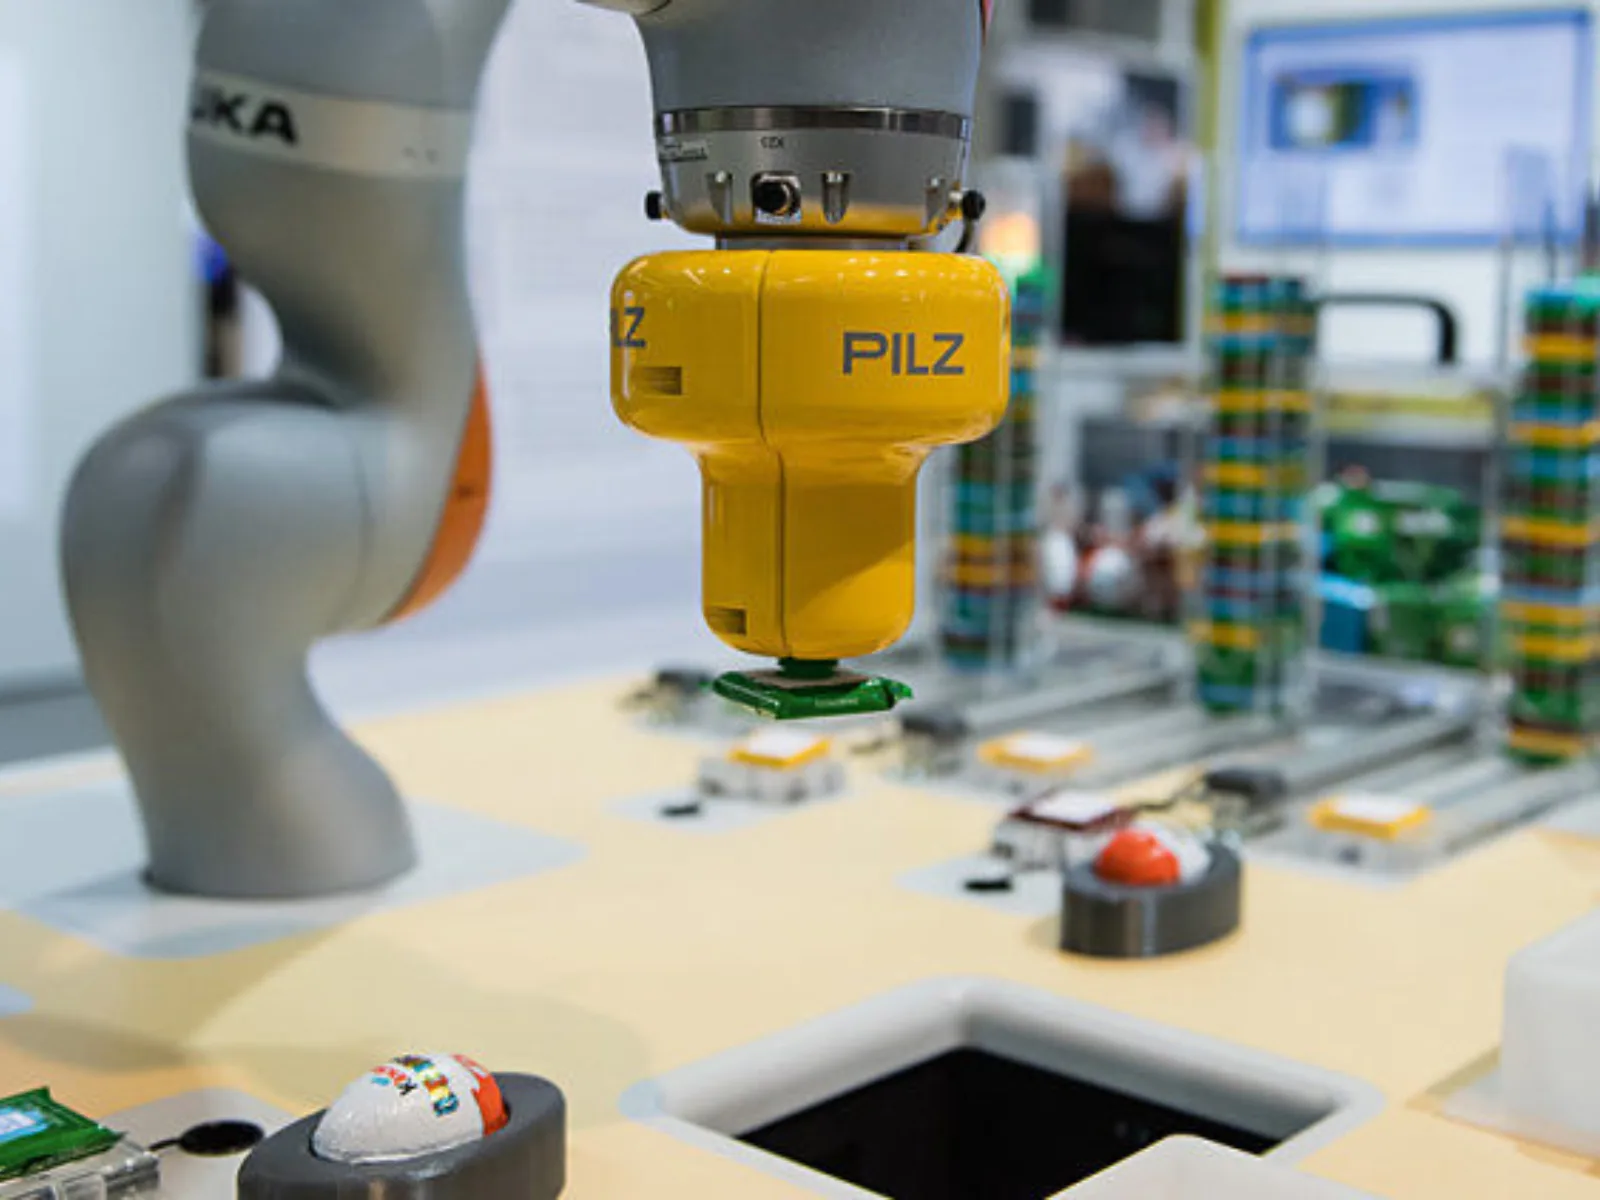
Collaborative robot with a PILZ gripper handling parts on a workbench
01
01 / 03

Aplicaciones colaborativas y zonas compartidas

El problema

Un robot sin cerramiento que trabaja al lado de una persona depende de que la aplicación completa sea segura, no solo el brazo. Con una pinza, una herramienta de corte o una carga pesada, la limitación de fuerza del robot deja de alcanzar. Si el robot trabaja siempre a velocidad reducida para cubrir ese riesgo, el ciclo se vuelve lento y la aplicación deja de justificarse.

La solución Fachmann
PILZcolumna vertebral

Escáner láser PSENscan (alcance de 3 o 5,5 m): define alrededor del robot 2 zonas de advertencia y 2 de protección, con hasta 10 configuraciones conmutables. Cuando la persona entra a la zona de advertencia, el robot reduce la velocidad; cuando entra a la de protección, se detiene. Cuando la persona se aleja, el robot vuelve a su velocidad normal sin intervención. PNOZmulti 2 evalúa las zonas y comanda al controlador del robot, con 20 entradas y 4 salidas seguras, SIL 3, PLe, y módulos Profinet, EtherNet/IP o Profibus.

PILZdiferencial

Radar de seguridad PSENradar: detección volumétrica de presencia hasta 4, 5 o 9 m según sensor, PLd, Cat. 3, sin afectarse por polvo, vapor ni condiciones de iluminación. Detecta a la persona en el volumen de trabajo, no solo en el plano del piso, y evita el rearranque mientras siga ahí.

Familias destacadas
  • PILZ Escáneres láser PSENscan
  • PILZ Sistemas de radar PSENradar
  • PILZ Relés programables PNOZmulti 2
Normas
ISO 10218-2ISO 13855ISO 13849-1
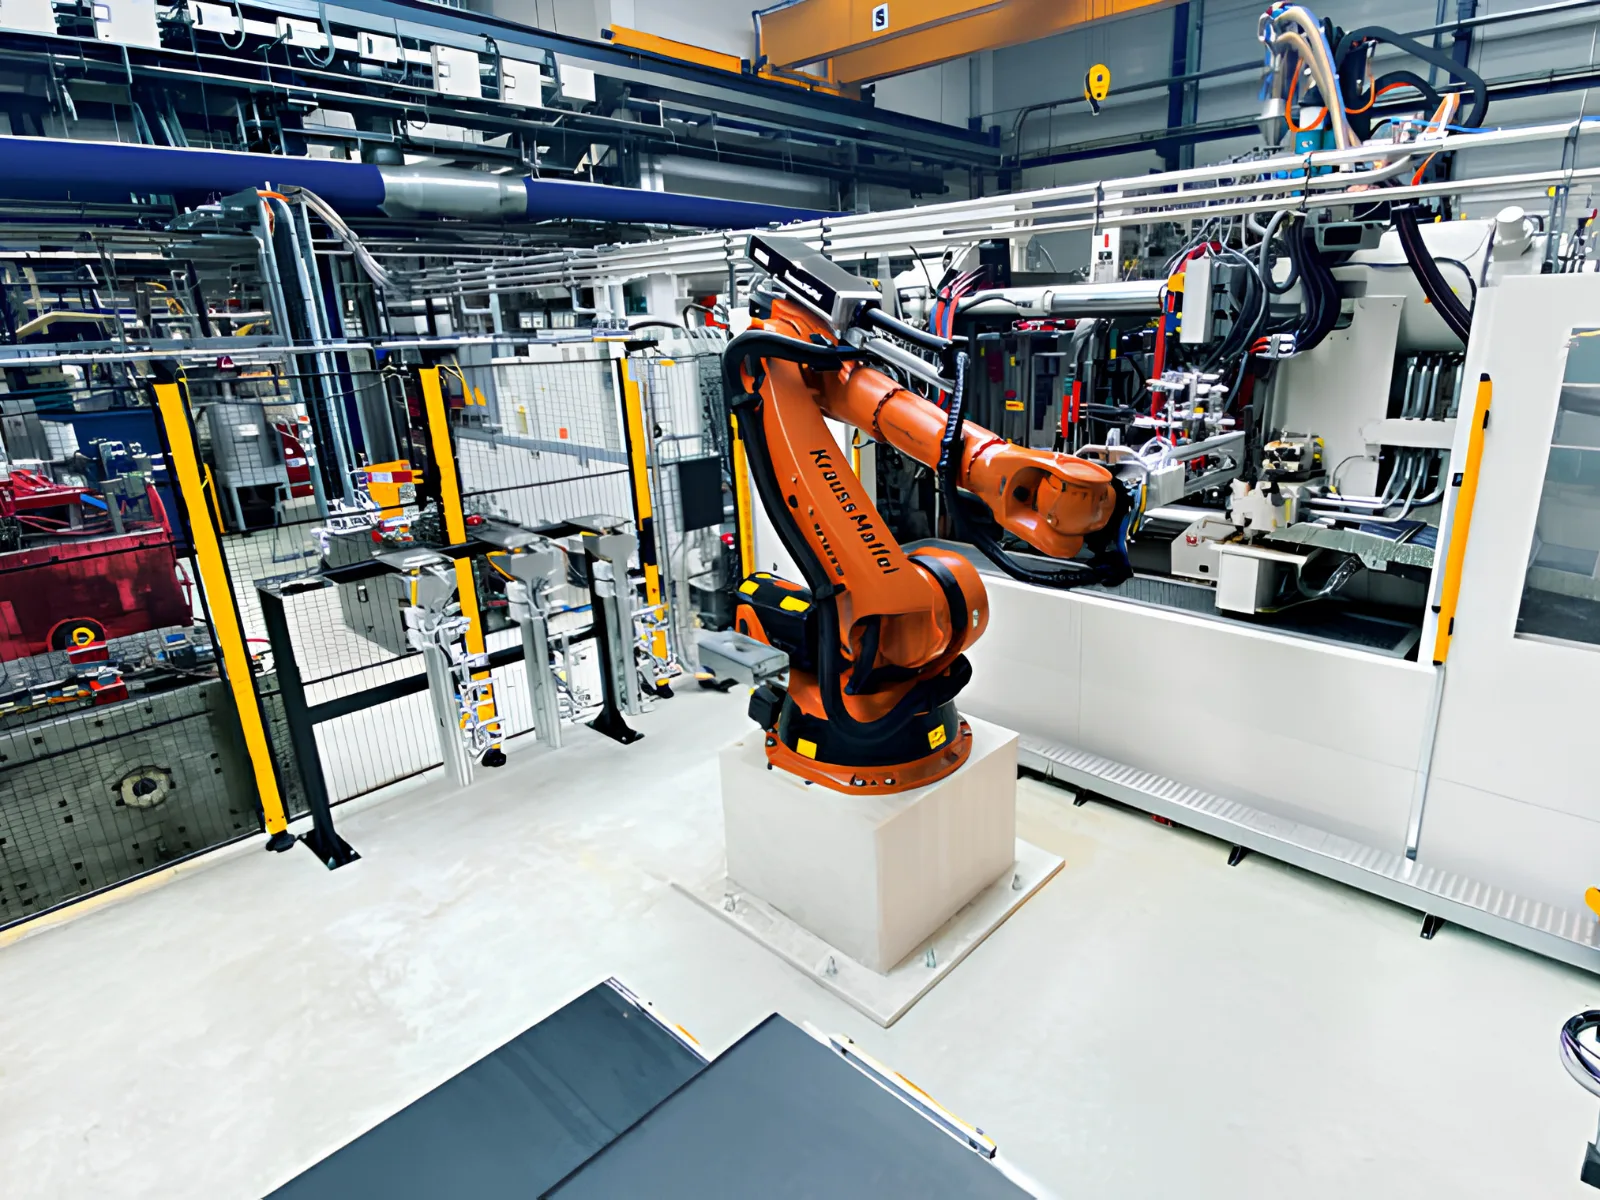
Industrial robot in a guarded cell with a loading station
02
02 / 03

Estaciones de carga y mesas giratorias

El problema

En una celda con mesa giratoria o con dos puestos, el operador carga piezas de un lado mientras el robot trabaja del otro. Una puerta con enclavamiento obliga a detener el robot en cada carga y se pierde la ventaja de la celda. Si la protección de la boca de carga se posiciona sin calcular la distancia de seguridad, la mano del operador llega a la zona de peligro antes de que el robot se detenga.

La solución Fachmann
PILZcolumna vertebral

Cortinas de seguridad PSENopt II Tipo 4, PLe según ISO 13849-1, en la boca de carga: resolución de 14 mm para protección de dedos o de 30 mm para protección de manos, sin zonas muertas (salvo en la altura de 150 mm). Soportan golpes de hasta 50 g y trabajan de -25 a +60 °C. PNOZmulti 2 vincula la cortina con la posición de la mesa: la interrupción solo detiene el movimiento si el robot está del lado del operador, y el ciclo del otro lado continúa.

IDEM SAFETY

Enclavamientos sin contacto RFID con salidas OSSD, IP67 y PLe, con codificación única anti-manipulación, en las puertas de mantenimiento de la celda: toleran la desalineación y no se engañan con un actuador de repuesto.

Familias destacadas
  • PILZ Cortinas de seguridad PSENopt II Tipo 4
  • PILZ Relés programables PNOZmulti 2
  • IDEM SAFETY Non-Contact Interlock RFID
Normas
ISO 10218-2IEC 61496ISO 13855ISO 13849-1
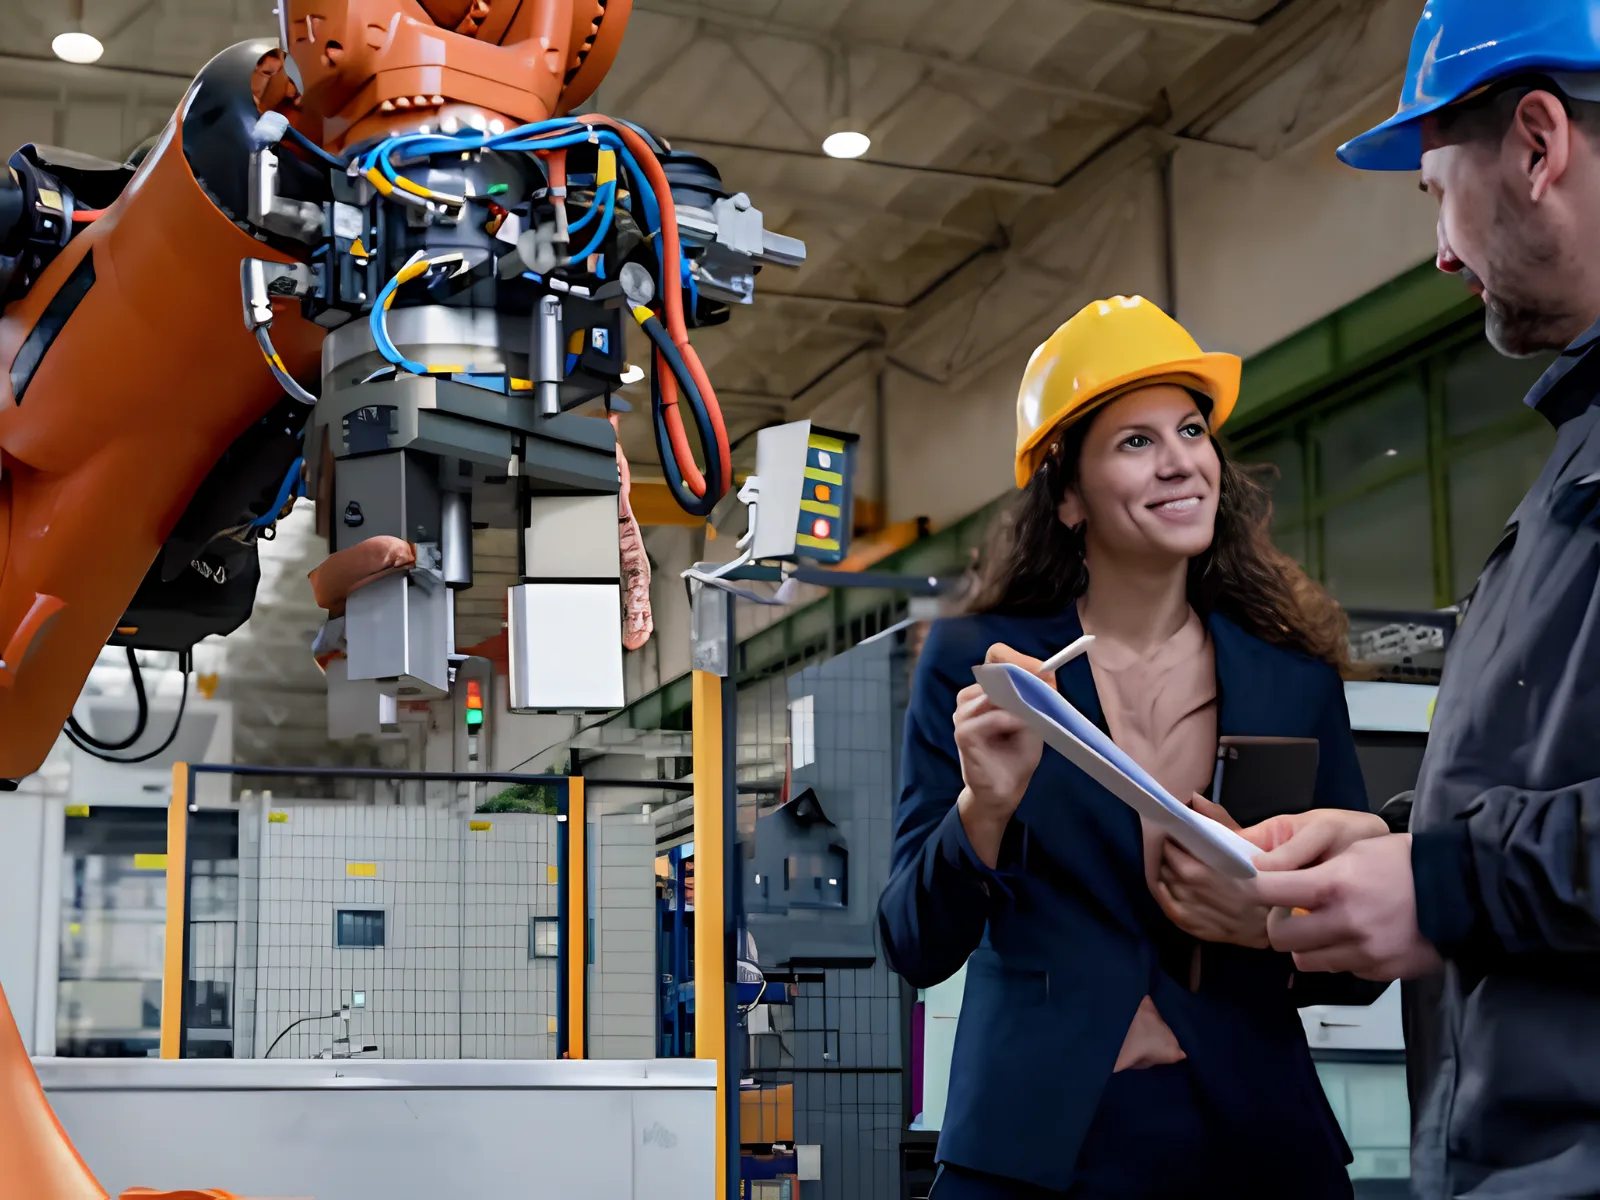
Technician and operator in hard hats reviewing the program next to an industrial robot
03
03 / 03

Programación y mantenimiento dentro de la celda

El problema

Para programar trayectorias o cambiar una herramienta, el técnico entra a la celda con el robot energizado. El riesgo está en que alguien cierre la puerta detrás de él y pase la celda a automático, o en que el robot haga un movimiento inesperado mientras el técnico lo guía a corta distancia. Un candado en la puerta no impide que otro rearme la celda desde el tablero.

La solución Fachmann
PILZcolumna vertebral

Identification and Access Management (I.A.M.) con la función Key-in-pocket: el técnico se autentica con su propia llave transponder y la celda no puede volver a automático mientras haya alguien registrado adentro. Admite hasta 20 personas al mismo tiempo en una misma máquina (PLd, Cat. 3). La selección de modo de operación se hace con PITmode, que habilita cada modo solo al personal autorizado, hasta PLd, Cat. 3. Bloqueo de resguardo PSENmlock en la puerta de la celda: retiene con 7500 N hasta PLe, con codificación RFID en tres niveles contra la manipulación y bloqueo mecánico de rearme integrado, y mantiene la puerta cerrada mientras el robot se mueve en automático. Pulsador de habilitación de 3 posiciones PITenable para trabajar dentro del resguardo en modo servicio: si el técnico lo suelta o lo aprieta a fondo, el movimiento se detiene. PNOZmulti 2 reúne la selección de modo, el bloqueo de puerta y la habilitación en una sola lógica configurable por software.

IDEM SAFETYdiferencial

Enclavamiento por llave atrapada (Trapped Key) para las celdas donde la secuencia de acceso se quiere resolver por medios mecánicos, sin depender de la electrónica: el técnico retira la llave del tablero para abrir la celda y la lleva consigo, y mientras la llave esté adentro la celda no puede pasar a automático.

Familias destacadas
  • PILZ Identification and Access Management (I.A.M.) con Key-in-pocket
  • PILZ Selector de modo de operación PITmode
  • PILZ Bloqueo de resguardo PSENmlock
  • PILZ Pulsadores de habilitación PITenable
  • PILZ Relés programables PNOZmulti 2
  • IDEM SAFETY Enclavamiento por llave atrapada
Normas
ISO 10218-2ISO 14119ISO 13849-1ISO/TS 19837
Marco normativo de referencia

Normativas
referenciadas.

El diseño de seguridad se apoya en el marco internacional ISO/IEC, que en Argentina se articula con la Ley 19.587 de Higiene y Seguridad en el Trabajo y su Decreto reglamentario 351/79, que exige proteger a los trabajadores de los riesgos de máquinas y equipos.

ISO 10218-2
Robótica: requisitos de seguridad para aplicaciones y celdas robotizadas, incluidas las aplicaciones colaborativas (edición 2025).
ISO 13849-1
Partes de los sistemas de mando relativas a la seguridad: Performance Level (PL).
ISO 13855
Posicionamiento de los dispositivos de protección según la velocidad de aproximación.
IEC 61496
Equipos de protección electrosensibles: cortinas, escáneres y sensores de presencia.
ISO 14119
Dispositivos de enclavamiento asociados a resguardos: diseño y selección.
ISO/TS 19837
Sistemas de enclavamiento por llave atrapada: diseño y selección.

Cuéntenos su aplicación.

Le ayudamos a dimensionar la solución correcta para su planta.

  • Lo atiende un grupo de expertos.
  • Evaluamos el riesgo y la aplicación antes de recomendar.
  • Recibe la solución adecuada.
Paso 01 / 05

Empecemos por la aplicación

¿Qué máquina, proceso o instalación necesita resolver? Cinco preguntas, no más.

Iniciar relevamiento